
YOLOv8 使用範例可以拆成兩段:先用 Roboflow 匯出的 data.yaml 訓練模型,再用訓練完成的 best.pt 做圖片或攝影機畫面偵測。這篇保留 2023-12-15 的實作筆記,補上安裝、資料集位置、訓練程式、常見路徑錯誤,以及 OpenCV 即時偵測的拆解。
YOLOv8 訓練前要先準備什麼?
YOLOv8 訓練前需要先安裝 ultralytics,再準備含有 data.yaml 的 YOLOv8 格式資料集。data.yaml 會告訴訓練流程圖片資料夾、驗證資料夾與類別名稱。
先用下面指令安裝好所需的套件:
pip install ultralytics
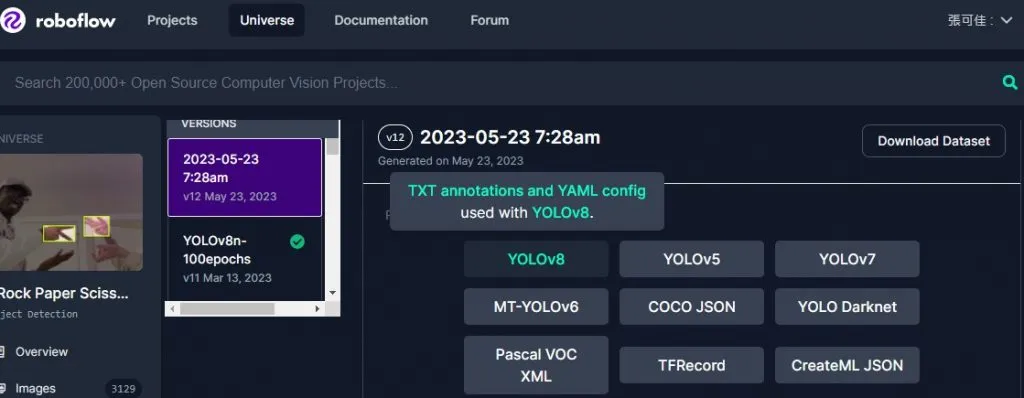
然後在 Roboflow Universe 下載要訓練的素材集,格式選擇 YOLOv8。Roboflow 匯出的壓縮檔通常會包含 data.yaml、訓練圖片、驗證圖片與 label 檔案;Ultralytics 的訓練 API 會透過 data.yaml 找到資料集路徑與類別設定(Ultralytics,存取日期:2026-08-28)。
Roboflow 下載後的資料夾應該怎麼放?
Roboflow 下載後的資料夾要和訓練程式放在容易引用的位置,並確認 data.yaml 路徑正確。最簡單的做法是把資料集解壓縮到專案同層,讓程式直接讀取 ./data.yaml。
把裡面的資料(含 data.yaml)解壓縮在同層資料夾下,如圖:
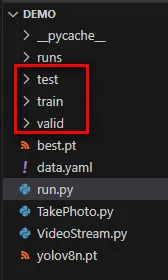
這個結構的好處是訓練程式可以用 model.train(data='./data.yaml', epochs=300, imgsz=640) 直接讀取設定,不需要在程式裡拼很長的絕對路徑。若資料夾移動過,先打開 data.yaml 檢查 train、val 與 names 是否仍對應正確。
YOLOv8 訓練程式怎麼寫?
YOLOv8 訓練程式可以用 YOLO('yolov8.yaml').load('yolov8n.pt') 建立模型並載入預訓練權重。接著呼叫 train() 指定 data.yaml、訓練週期與輸入影像尺寸,再用 val() 驗證模型。
接著直接執行下面的程式,YOLOv8 會自動下載所需要的 yolov8.yaml 及 yolov8n.pt:
import multiprocessing
import os

from ultralytics import YOLO

os.environ["CUDA_LAUNCH_BLOCKING"] = "1"


def my_function():
    model = YOLO("yolov8.yaml").load("yolov8n.pt")
    model.train(data="./data.yaml", epochs=300, imgsz=640)
    model.val(data="./data.yaml")


if __name__ == "__main__":
    multiprocessing.freeze_support()
    my_function()
Ultralytics 官方 Python 文件也提供相同方向的流程:建立或載入 YOLO 模型、呼叫 train() 訓練、呼叫 val() 驗證,再用模型物件進行預測(Ultralytics,存取日期:2026-08-28)。這裡沿用當時筆記中的 yolov8.yaml 與 yolov8n.pt,不延伸到其他新版模型命名。
datasets_dir 錯誤要怎麼處理?
YOLOv8 若找不到資料集,通常要檢查 Ultralytics 設定檔裡的 datasets_dir。資料集路徑不是訓練腳本猜出來的,data.yaml 和 Ultralytics 全域設定都可能影響實際讀取位置。
這時候可能會出現錯誤如下,因為資料集放在哪邊也是剛剛才自動下載或解壓縮好的,所以要打開設定檔案,設定資料集的正確位置 datasets_dir。
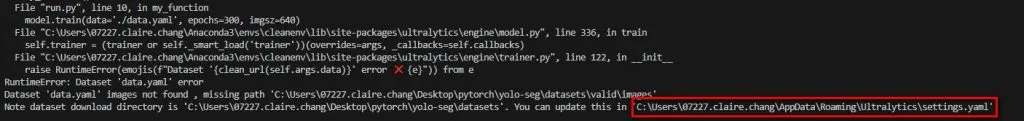
我的排查順序通常是:
| 檢查項目 | 要確認的內容 |
|---|---|
data.yaml 位置 | 程式中的 data='./data.yaml' 是否真的讀得到檔案 |
train / val 路徑 | data.yaml 裡的相對路徑是否對到圖片資料夾 |
datasets_dir | Ultralytics 設定檔是否指向資料集所在目錄 |
| 執行工作目錄 | 終端機目前目錄是否和程式預期一致 |
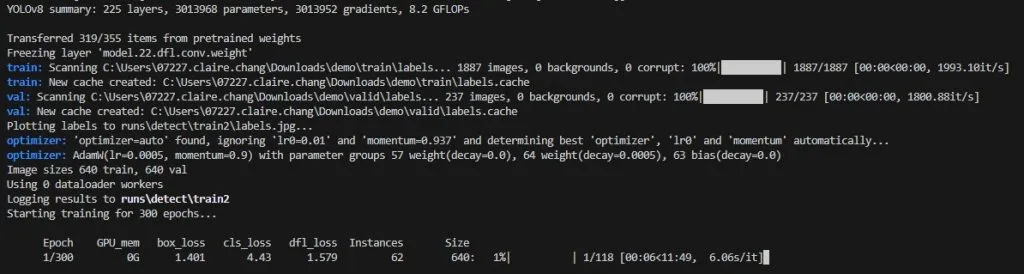
看到這些訊息就代表成功開始建模型了:
訓練完成後如何載入 best.pt 做偵測?
YOLOv8 訓練完成後,推論重點是載入自己的 best.pt。best.pt 是訓練過程保留下來的模型權重,載入後就可以對圖片、影片或攝影機畫面呼叫模型進行預測。
重點是在這行:
model = YOLO("best.pt")
這行在載入我們建好的模型:
results = model(image, show=False, verbose=False)
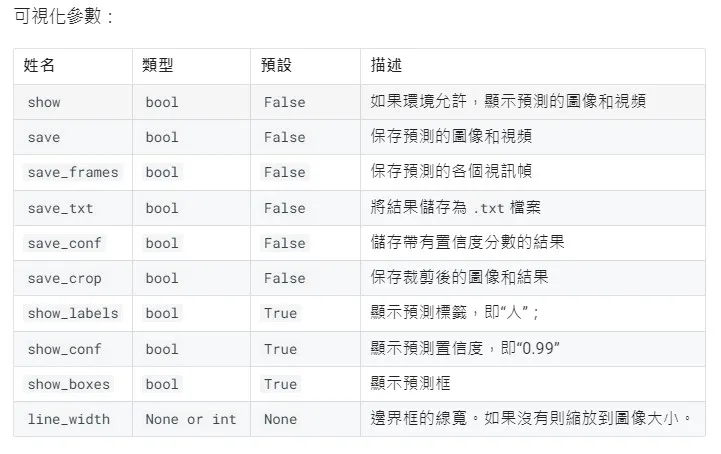
model 這個預測方法有很多可控制的參數,例如要不要直接秀出圖片、要不要存圖片等等。Ultralytics 官方文件說明,預測結果會回傳 Results 物件;對物件偵測任務來說,常用欄位包含 result.boxes、result.boxes.xywh、result.boxes.cls 與 result.names(Ultralytics,存取日期:2026-08-28)。
YOLOv8 如何搭配 OpenCV 做即時攝影機偵測?
YOLOv8 搭配 OpenCV 做即時偵測時,流程是讀取攝影機畫面、縮放影像、呼叫模型預測、取出 bounding box,再用 OpenCV 畫框與標籤。result.boxes.xywh 可用來取得中心點、寬與高。
YOLOv8 很方便的一點是,吐出的物件如 result,只要 print 這個物件,就會有很詳細的結構和屬性意義教學,在開發上很省時間。

下面是搭配 OpenCV 即時攝影機畫面做偵測的範例。這段程式保留當時的 VideoStream 使用方式;如果專案沒有這個自訂模組,需要改成自己的攝影機讀取類別或 OpenCV 的 cv2.VideoCapture()。
import VideoStream
import cv2
import numpy as np
from ultralytics import YOLO


videostream = VideoStream.VideoStream((1280, 720), 30, 0).start()
cam_quit = 0
model = YOLO("best.pt")


def detect(image):
    results = model(image, show=False, verbose=False)
    result = list(results)[0]

    for i in range(len(result.boxes)):
        r = result[i].boxes
        cls = int(r.cls[0].item())
        xywh = r.xywh[0].tolist()
        x_center, y_center, width, height = [int(x) for x in xywh[:4]]

        if width < 100 and height < 100:
            x1 = int(x_center - (width / 2))
            y1 = int(y_center - (height / 2))
            x2 = x1 + width
            y2 = y1 + height
            cv2.rectangle(image, (x1, y1), (x2, y2), (0, 0, 255), 3)
            cv2.putText(
                image,
                result.names[cls],
                (x1, y1),
                cv2.FONT_HERSHEY_SIMPLEX,
                0.8,
                (0, 255, 255),
                1,
                cv2.LINE_AA,
            )


while cam_quit == 0:
    imageSource = videostream.read()
    imageSource = cv2.resize(imageSource, (960, 540))
    detect(imageSource)
    cv2.imshow("image", imageSource)
    key = cv2.waitKey(1) & 0xFF

    if key == ord("q"):
        cam_quit = 1

videostream.stop()
cv2.destroyAllWindows()
這段範例有一個實務限制:只畫出寬高都小於 100 的偵測框。如果自己的任務不是小物件偵測,if width < 100 and height < 100: 這個條件要拿掉或改成符合應用場景的門檻。
常見問題
YOLOv8 使用範例一定要先準備 Roboflow 資料集嗎?
YOLOv8 使用範例不一定要用 Roboflow,但訓練自己的物件偵測模型時,一定要有符合 YOLO 格式的圖片與標註。Roboflow 的好處是可以直接匯出 YOLOv8 格式,減少手動整理資料夾與 label 的時間。
YOLOv8 的 data.yaml 是做什麼用的?
data.yaml 是 YOLOv8 訓練資料的入口設定檔。Ultralytics 會透過 data.yaml 找到訓練集、驗證集與類別名稱,所以路徑錯誤時模型通常不是壞掉,而是資料集位置沒有對齊。
yolov8.yaml、yolov8n.pt 和 best.pt 差在哪?
yolov8.yaml 描述模型結構,yolov8n.pt 是預訓練權重,best.pt 是用自己的資料訓練後保留下來的最佳權重。訓練時可以從預訓練權重開始,推論時則載入自己的 best.pt。
YOLOv8 找不到資料集時應該先改哪裡?
YOLOv8 找不到資料集時,先確認程式執行目錄與 data='./data.yaml' 是否一致,再檢查 data.yaml 裡的 train 和 val 路徑。若錯誤訊息指向 Ultralytics 設定檔,再調整 datasets_dir。
YOLOv8 可以直接吃 OpenCV 的影像陣列嗎?
YOLOv8 可以直接對 OpenCV 讀到的影像陣列做預測。Ultralytics Python API 支援圖片路徑、影片、URL、PIL 影像與 NumPy 陣列等輸入型態,因此攝影機串流可以先由 OpenCV 讀取,再交給模型推論。
參考資料
- Roboflow Universe,〈Roboflow Universe〉,存取日期:2026-08-28。
- Ultralytics,〈YOLO Python Usage〉,存取日期:2026-08-28。
- Ultralytics,〈Model Prediction with Ultralytics YOLO〉,存取日期:2026-08-28。
延伸閱讀
- OpenCV Template Matching 教學:在圖像中查找物件與縮放旋轉限制:同樣聚焦 OpenCV、物件偵測,可接著比較不同情境的做法。
- YOLOv8 物件偵測模型介紹:安裝、預測、訓練與輸出流程:同樣聚焦 YOLOv8,可接著比較不同情境的做法。
- YOLOv8 模型訓練指標解析:IoU、mAP、Precision、Recall 與優化策略:同樣聚焦 YOLOv8,可接著比較不同情境的做法。
最後更新
2023-12-15(本文保留 2023-12-15 的實作筆記內容,並補上 GEO 結構、FAQ 與站內延伸閱讀。)
關於作者
Claire Chang | 企業 AI 導入與流程轉型顧問。專注於 AI Agent 架構設計、ERP 系統整合與企業 AI 治理。
首次發布:2023-12-15